评分卡25 分
总分
20.5 满分 25
运动检查
- 轮子转
- 是
- 曲柄转
- 是
- 脚随踏板
- 是
- 场景运动
- 是
评审
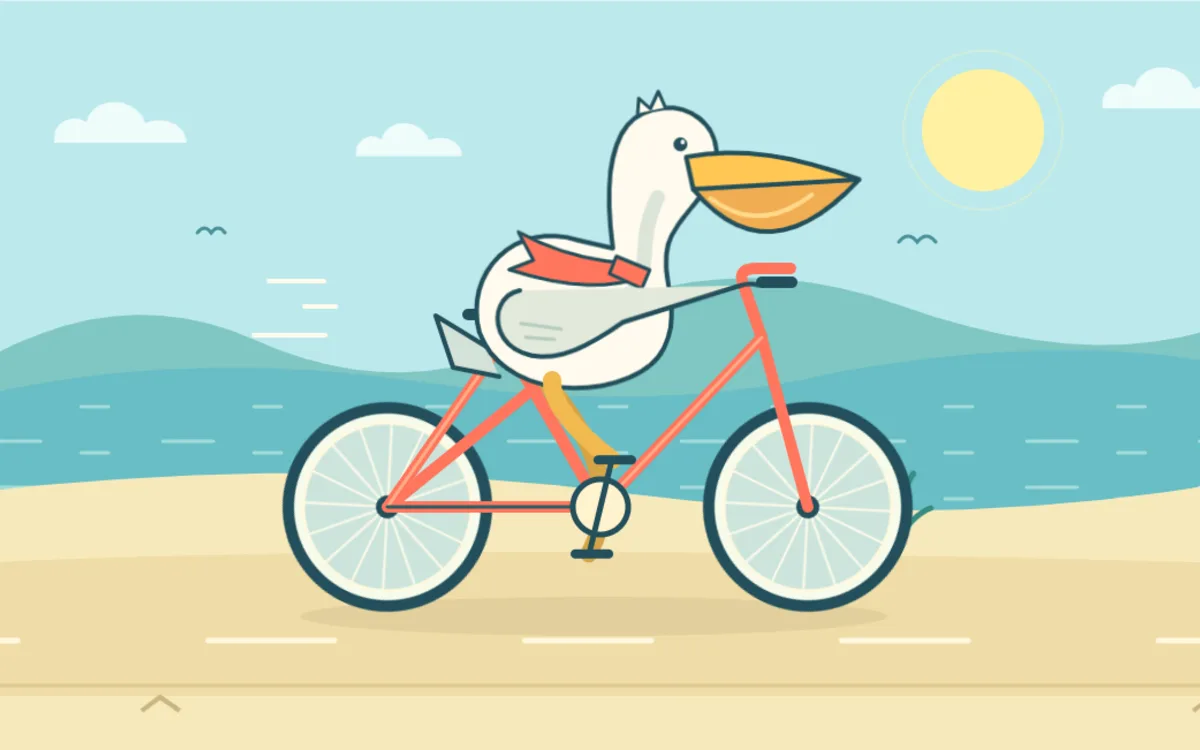
最干净的排版:米白纸感、珊瑚色车架,标题写着「今天,顺风。」。底层逻辑其实是对的:轮子在转,双腿用逆向运动学跟随旋转的曲柄,脚确实跟着踏板走。问题在解剖:腿是细曲线、膝盖弯得夸张,脚只是一条直线,而且没有链条。带暂停按钮。
成立的地方
- 正确的逆向运动学,脚跟随旋转的曲柄。
- 轮子、曲柄、围巾、翅膀和路面都在动。
- 排版有编辑感,暂停按钮可用。
翻车点
- 脚是 29px 的直线段,不是蹼足。
- 膝盖弯曲超出合理范围,腿看起来像绕圈。
- 没有链条,传动系统被简化。
规格
- 厂商
- OpenAI
- 测试方式
- 客户端,零样本
- 测试日期
- 2026-10-27
- 控制
- 暂停按钮
- 文件
- gpt-6-1-sol.html · 8.5 KB
- 排名
- 3 / 8
编辑评分,单次运行。完整标准见方法页。