评分卡25 分
总分
23.5 满分 25
运动检查
- 轮子转
- 是
- 曲柄转
- 是
- 脚随踏板
- 是
- 场景运动
- 是
评审
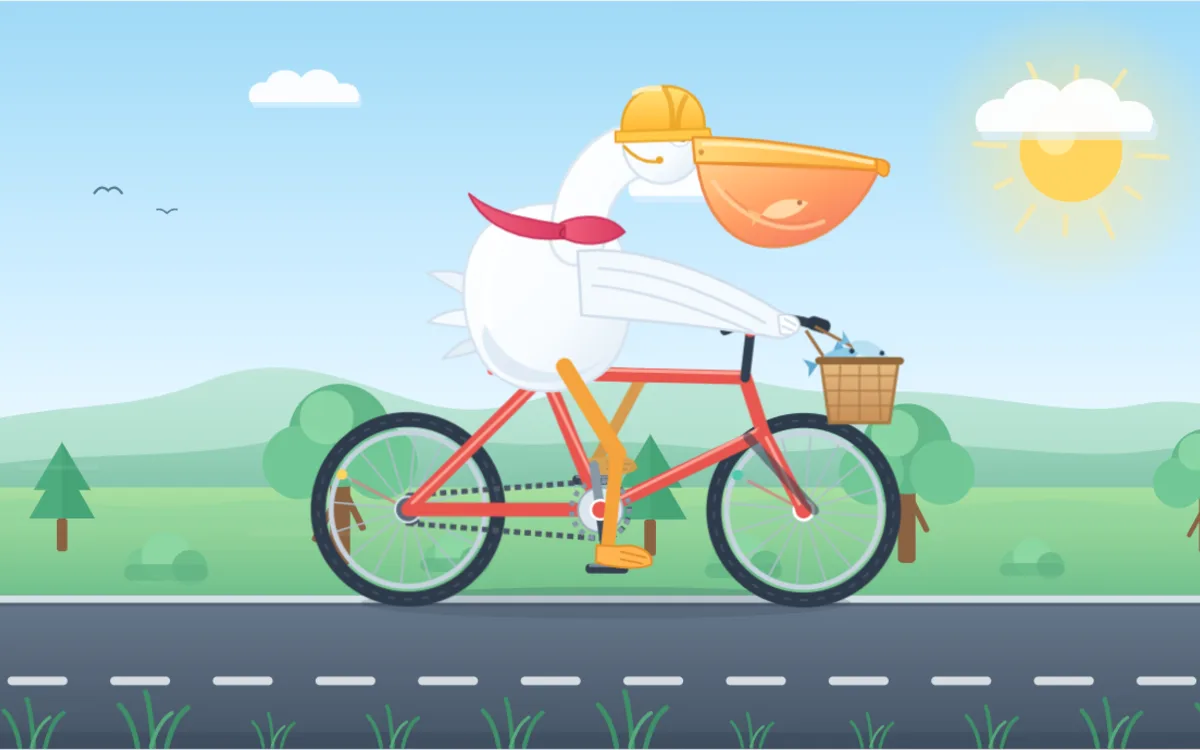
HY4 写出了全场最好的双腿,然后把证明车在滚的那两个面冻住了。解算器是教科书版的绝对单位双骨逆运动学——`L1 = L2 = 95`,余弦定理,垂直偏移保留真实单位——并且站得住:90 帧实测大腿 94.94–95.06、小腿 94.92–95.09,两只脚与各自踏板的距离都是精确的 0.00,暂停前后都一样。其余部分全靠声明而不是估:路面滚动 209.1 单位对应车轮转过 142.61°,反推半径 84.01,而画上去就是 84;曲柄转速是轮速的 0.3921,与常量里的 `GEAR = 2.55` 对上。车身和鸟作为一个整体起伏(−4.1 到 +3.4 单位、俯仰 ±0.45°),接触阴影跟着一起呼吸。然后就露馅了:胎面花纹是一个画在辐条组外面的虚线圆,辐条在转、花纹不动;链条是一条闭合的虚线轮廓,整个文件里没有任何 `stroke-dashoffset`,所以它从不走链;而画出来的传动比——牙盘 r 27 对飞轮 r 12,等于 2.25——跟正在播放的 2.55 自相矛盾。翅膀搭在车把上但离把套末端还差 4–5 个单位,身体把坐垫完全盖住,390px 下控制台折成四行压住标题卡和仪表盘。不过它仍是全场唯一一套经得起细看的控制系统:暂停、2.2 倍冲刺、按铃、0.3–2.2 滑杆、点画面冲刺加五个快捷键,全部由同一个 requestAnimationFrame 循环驱动,没有 CSS 或 SMIL 可以藏拙。
成立的地方
- 绝对单位的正确双骨逆运动学:90 帧里大腿 94.94–95.06、小腿 94.92–95.09(声明 95/95),两只脚与踏板的距离在暂停前后都是 0.00。
- 滚动是推导出来的:路面走 209.1 单位、车轮转 142.61°,反推半径 84.01 而画的是 84;曲柄转速为轮速的 0.3921,对上声明的 1/2.55。
- 全场最完整的控制台——暂停(1.4 秒内只有 54 个像素变化)、2.2 倍冲刺且仪表盘从 11 跳到 24 km/h、0.85 秒的按铃气泡、0.3–2.2 速度滑杆、点画面冲刺和五个快捷键——控制台零报错,整个场景由一个 rAF 循环驱动。
翻车点
- 胎面花纹是画在旋转辐条组外面的虚线圆,链条是一条静止的虚线轮廓:文件里没有 `stroke-dashoffset`、没有 `@keyframes`、也没有 SMIL,最能说明滚动的两个面一动不动。
- 画出来的传动系统和跑起来的互相打架——牙盘 r 27 对飞轮 r 12 是 2.25,链线路径甚至按 27 和 13 绕弧——而代码跑的是 `GEAR = 2.55`。
- 390×844 下绝对定位的 `.controls` 折成四行,盖住标题卡(12,993 像素²)和仪表盘(6,273 像素²),是全场唯一的浮层碰撞;`prefers-reduced-motion` 被无视(曲柄仍以 80.7°/秒在转),身体把坐垫完全挡住,按铃气泡只有中文(叮叮!)。
规格
- 厂商
- 腾讯混元
- 测试方式
- 客户端,零样本
- 测试日期
- 2026-11-05
- 控制
- 暂停、冲刺、按铃、速度滑杆、五个快捷键
- 文件
- hy4.html · 36.7 KB
- 排名
- 3 / 13
编辑评分,单次运行。完整标准见方法页。